Mini Humanoid Robot 101
รายละเอียด
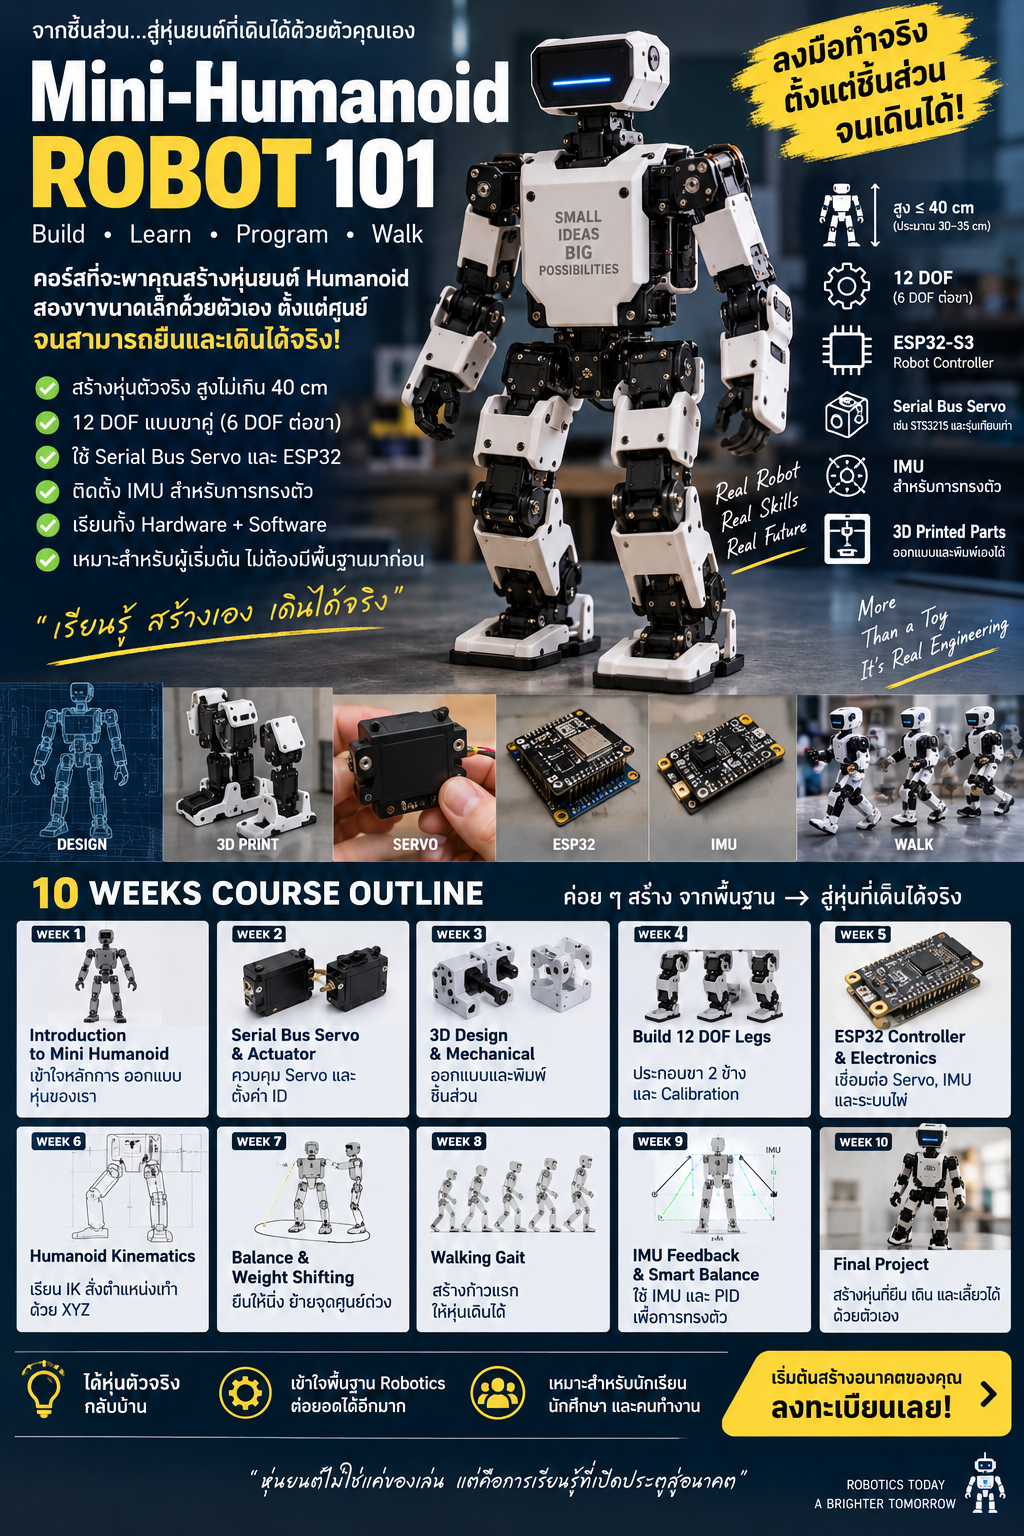
มาแล้ว! "Mini Humanoid Robot 101" คอร์สที่จะพาทุกคนลงมือสร้างหุ่นยนต์ Humanoid สองขาขนาดเล็กด้วยตัวเอง ตั้งแต่ยังเป็นชิ้นส่วนจนสามารถยืนและเดินได้จริง! เราจะสร้าง Mini Humanoid Robot สูงไม่เกิน 40 cm ใช้ข้อต่อประมาณ 12 DOF ควบคุมด้วย Serial Bus Servo และ ESP32 พร้อมติดตั้ง IMU สำหรับตรวจจับการเอียงและการทรงตัว เรียนตั้งแต่พื้นฐาน Servo, Electronics, 3D Printing, การประกอบโครงสร้าง, การเขียนโปรแกรมควบคุมข้อต่อ ไปจนถึง Kinematics, Balance และ Walking Gait เป้าหมายของคอร์สไม่ใช่แค่ซื้อหุ่นสำเร็จรูปมาเขียนโปรแกรม แต่เราจะสร้าง Robot ขึ้นมาเองตั้งแต่ Hardware, Electronics ไปจนถึง Software เพื่อให้เข้าใจว่าหุ่นยนต์ Humanoid จริง ๆ ทำงานอย่างไร
ในคลาสนี้เราจะเริ่มจาก Humanoid Robot ตัวเล็กก่อน เพราะเป้าหมายสำคัญที่สุดคือ "ทำอย่างไรให้หุ่นสองขายืนและเดินได้" ผู้เรียนจะได้ทดลอง Servo จริง ตั้ง Servo ID และ Zero Position ต่อ Servo หลายตัวแบบ Serial Bus สร้างขาซ้ายและขาขวาอย่างละ 6 DOF ประกอบเป็น Lower Body 12 DOF เชื่อมต่อ ESP32 และ IMU จากนั้นเขียนโปรแกรมให้หุ่น Stand, Squat, Shift Weight, Lift Foot และค่อย ๆ พัฒนาไปจนถึง Walking โดยเราจะเรียนทั้งการควบคุมแบบกำหนดมุมข้อต่อโดยตรง และการใช้ Inverse Kinematics เพื่อสั่งตำแหน่งเท้า รวมถึงใช้ข้อมูลจาก IMU มาช่วยแก้การเอียงของหุ่นแบบ Real-Time
ตลอด 10 สัปดาห์เราจะค่อย ๆ เปลี่ยนกอง Servo, สายไฟ, ESP32 และชิ้นส่วน 3D Print ให้กลายเป็น Mini Humanoid Robot ที่ทำงานได้จริง โดยเน้น Project-Based Learning คือเรียนเรื่องไหนแล้วนำมาใช้กับหุ่นของเราทันที ไม่จำเป็นต้องมีพื้นฐาน Robotics ขั้นสูงมาก่อน และเมื่อจบคอร์สผู้เรียนจะไม่ได้เพียงแค่วิธีการสร้างหุ่นหนึ่งตัวกลับไป แต่จะเข้าใจพื้นฐานสำคัญสำหรับต่อยอดไปยัง Humanoid Robot ที่ซับซ้อนขึ้น เช่น ROS 2, Computer Vision, Raspberry Pi / Jetson, AI, Reinforcement Learning และ Sim-to-Real ในอนาคต
Week 1 — Introduction to Mini Humanoid Robot
- เข้าใจหลักการทำงานของ Humanoid Robot และ Biped Robot
- รู้จัก DOF หรือ Degree of Freedom ของหุ่นยนต์
- เข้าใจโครงสร้าง Hip, Knee, Ankle และ Foot
- เรียนรู้ว่าทำไมหุ่นยนต์สองขาจึงเดินและทรงตัวยากกว่าหุ่นยนต์แบบล้อ
- รู้จัก Actuator, Servo, Encoder, IMU และ Robot Controller
- วิเคราะห์ตัวอย่าง Open Source Humanoid Robot และ Biped Robot
- ออกแบบ Specification ของ Mini Humanoid สูงไม่เกิน 40 cm
- Workshop: ออกแบบ Mini Humanoid V1 แบบ 12 DOF และกำหนดตำแหน่ง Joint ทั้งหมด
Week 2 — Serial Bus Servo & Robot Actuator
- เข้าใจ Servo Motor และ Actuator ที่ใช้ใน Humanoid Robot
- เปรียบเทียบ PWM Servo กับ Serial Bus Servo
- เข้าใจ Torque, Speed, Gear, Encoder และ Stall Current
- รู้จัก Serial Bus Servo เช่น STS3215 และ Servo รุ่น Compatible
- เรียนรู้ Servo ID และการควบคุม Servo หลายตัวบน Bus เดียวกัน
- อ่าน Position, Speed, Load, Voltage และข้อมูล Feedback จาก Servo
- ทดลองควบคุม Servo จาก Computer ด้วย Python
- Workshop: ต่อ Serial Bus Servo หลายตัวแบบ Daisy Chain และเขียนโปรแกรม Servo Tester
Week 3 — 3D Design & Humanoid Mechanical Structure
- เข้าใจโครงสร้างทางกลของ Mini Humanoid Robot
- ออกแบบ Hip, Thigh, Knee, Shin, Ankle และ Foot
- เข้าใจตำแหน่งและทิศทาง Axis ของแต่ละ Joint
- เรียนรู้ Servo Bracket, Servo Horn, Bearing และ Joint Structure
- ออกแบบชิ้นส่วนสำหรับ 3D Printing
- เลือก PLA+, PETG และวัสดุที่เหมาะกับโครงสร้าง Robot
- ใช้ Screw, Nut และ Heat-Set Insert สำหรับงานประกอบ
- Workshop: 3D Print ข้อต่อต้นแบบและประกอบ Servo Joint ชุดแรก
Week 4 — Build 12 DOF Humanoid Legs
- เข้าใจโครงสร้างขาแบบ 6 DOF ต่อหนึ่งข้าง
- ประกอบ Hip Yaw, Hip Roll และ Hip Pitch
- ประกอบ Knee Pitch
- ประกอบ Ankle Pitch และ Ankle Roll
- ประกอบขาซ้ายและขาขวาเป็น Lower Body 12 DOF
- กำหนด Servo ID 1–12 สำหรับ Joint แต่ละตำแหน่ง
- Calibration และกำหนด Zero Position ของ Servo ทุกตัว
- Workshop: ประกอบขา Humanoid 12 DOF และสั่งท่า Stand → Squat → Stand
Week 5 — ESP32 Robot Controller & Electronics
- รู้จัก ESP32-S3 สำหรับใช้เป็น Robot Controller
- เข้าใจ UART, I2C และ Serial Communication
- เชื่อมต่อ ESP32 กับ Serial Bus Servo
- ควบคุม Servo 12 ตัวจาก ESP32
- เชื่อมต่อ IMU สำหรับตรวจจับการเคลื่อนไหวและการเอียง
- อ่านค่า Roll, Pitch และ Yaw จาก IMU
- ออกแบบ Battery, Power Distribution และระบบจ่ายไฟให้ Servo
- เรียนรู้ Emergency Stop และระบบป้องกัน Servo เมื่อหุ่นล้ม
- Workshop: ESP32 ควบคุม Servo 12 ตัวพร้อมอ่านข้อมูล IMU แบบ Real-Time
Week 6 — Humanoid Kinematics & Robot Motion
- เข้าใจ Coordinate System ของ Robot
- เรียนรู้ Joint Angle และตำแหน่งของ Robot Link
- เข้าใจพื้นฐาน Forward Kinematics
- เข้าใจพื้นฐาน Inverse Kinematics หรือ IK
- แปลงตำแหน่ง Foot XYZ ให้เป็นมุม Hip, Knee และ Ankle
- สร้าง Motion Sequence สำหรับ Humanoid Robot
- สร้าง Foot Trajectory สำหรับยกและวางเท้า
- ทดลอง Motion ผ่าน Python และ Robot จริง
- Workshop: สั่งตำแหน่งเท้าด้วย XYZ แล้วให้ IK คำนวณมุม Servo อัตโนมัติ
Week 7 — Balance & Weight Shifting
- เข้าใจ Center of Mass หรือจุดศูนย์กลางมวลของ Robot
- เข้าใจ Support Polygon และพื้นที่ที่หุ่นสามารถทรงตัวได้
- เรียนรู้ Double Support และ Single Support
- ใช้ IMU ตรวจสอบการเอียงซ้าย-ขวาและหน้า-หลัง
- ทดลองย้าย Center of Mass จากขาซ้ายไปขาขวา
- สร้าง Weight Shifting Motion ก่อนเริ่มก้าวเดิน
- ทดลองยกเท้าหนึ่งข้างโดยให้อีกข้างรับน้ำหนัก
- Workshop: Stand → Shift Left → Lift Right Foot → Put Down → Shift Right
Week 8 — Walking Gait & First Step
- เข้าใจหลักการเดินของ Biped Robot
- เรียนรู้ Walking Cycle และ Walking State Machine
- กำหนด Step Length, Step Height และ Step Time
- ออกแบบ Foot Trajectory ระหว่างการเดิน
- Synchronize Hip, Knee และ Ankle ของขาทั้งสองข้าง
- สร้าง Left Step และ Right Step
- เชื่อม Walking Cycle ให้สามารถเดินต่อเนื่องได้
- ปรับความเร็วและระยะก้าวของ Robot
- Workshop: ทำให้ Mini Humanoid เดินไปข้างหน้าอย่างน้อย 5 ก้าวโดยไม่ล้ม
Week 9 — IMU Feedback & Smart Balance
- เข้าใจ Open-Loop และ Closed-Loop Control
- ใช้ IMU ตรวจสอบ Roll และ Pitch ระหว่างการเดิน
- เรียนรู้พื้นฐาน PID Control สำหรับ Humanoid
- ปรับ Hip และ Ankle เพื่อชดเชยการเอียงของ Robot
- ปรับ Walking Gait ตาม Feedback จาก Sensor
- ตรวจจับ Robot Falling และสั่งหยุด Servo อย่างปลอดภัย
- Tune Step Length, Step Height, Speed และ Body Sway
- บันทึกข้อมูล Servo และ IMU เพื่อวิเคราะห์ Walking Performance
- Workshop: ปรับ Mini Humanoid ให้เดินต่อเนื่องได้ประมาณ 1–2 เมตร
Week 10 — Final Project: Mini Humanoid Robot Walker
- รวม Mechanical, Electronics และ Software เข้าด้วยกัน
- Calibration Servo และ Joint ทั้ง 12 DOF รอบสุดท้าย
- สร้าง Motion Library สำหรับ Robot
- สร้างคำสั่ง Stand, Sit, Squat, Walk และ Turn
- ปรับ Balance และ Walking Gait ของ Robot แต่ละตัว
- ทดสอบการเดินบนพื้นจริงและแก้ปัญหาการล้ม
- วิเคราะห์ Servo Load, IMU และ Walking Performance
- เตรียม Robot สำหรับต่อยอด Camera, Raspberry Pi, ROS 2 และ AI
- Final Project: สร้าง Mini Humanoid Robot สูงไม่เกิน 40 cm แบบ 12 DOF ให้สามารถยืน → เดินไปข้างหน้า → หยุด → เลี้ยว → เดินต่อได้ด้วยตัวเอง
<<วันเวลาเรียน>>>
เรียนออนไลน์ผ่านไลฟ์ในกลุ่มเฟสบุ๊คช่วงบ่าย ทุกวันอาทิตย์ยาว 10 สัปดาห์ เริ่มคลาสแรกวันอาทิตย์ที่ 8 พฤศจิกายน 2569 และ เวลา 13.00 สัปดาห์ละ 2-3 ชั่วโมง (ดูย้อนหลังได้เลยหลังจบไลฟ์)
<<<ค่าลงทะเบียนปกติ 3960 บาท ลดให้พิเศษ! early bird 75% >>>
สำหรับ 50 คนแรกที่เห็นข้อความนี้เท่านั้น จ่ายเพียง 990 บาทเท่านั้น!
กดสมัครทางนี้ได้เลยจ้าาา
-----วิธีสมัคร------
1-กรอกข้อมูลตามแบบฟอร์มนี้ https://www.uncle-engineer.com/course/mini-humanoid-robot > 2- โอนชำระผ่านบัญชีด้านล่างแล้วแนบสลิปสมัครแล้วกดส่ง > 3-รอรับอีเมลภายใน 24 ชั่วโมง
-----------------
ชำระค่าใช้จ่ายผ่าน…
บัญชี ออมทรัพย์ ธนาคารกรุงเทพ สาขา สยามพารากอน
ชื่อบัญชี: บริษัท คอนส์ โรโบติกส์ จำกัด เลขบัญชี:
<<<< 855-0-65158-5 >>>> หรือ พร้อมเพย์ 0105561008411
ชื่อบัญชี: บริษัท คอนส์ โรโบติกส์ จำกัด
สอบถามข้อมูลเพิ่มเติมทางเพจ "ลุงวิศวกร สอนคำนวณ" https://www.facebook.com/UncleEngineer/ หรือไลน์แอด @uncleengineer
-------------------
ราคาปกติ: 3,960 บาท
ส่วนลดบุคคลทั่วไป ลด 75% เหลือ:
990 บาท
สมัครเรียนกรอกแบบฟอร์มทางนี้